プロジェクトプログラム
NOVA:夜間環境に特化した360度視覚支援型移動ロボット(LEADING EDGE 四国)
LEADING EDGE 四国に採択され、夜間環境向け移動ロボットNOVAの開発からXCRを生み、シンガポールでも発表した取り組み
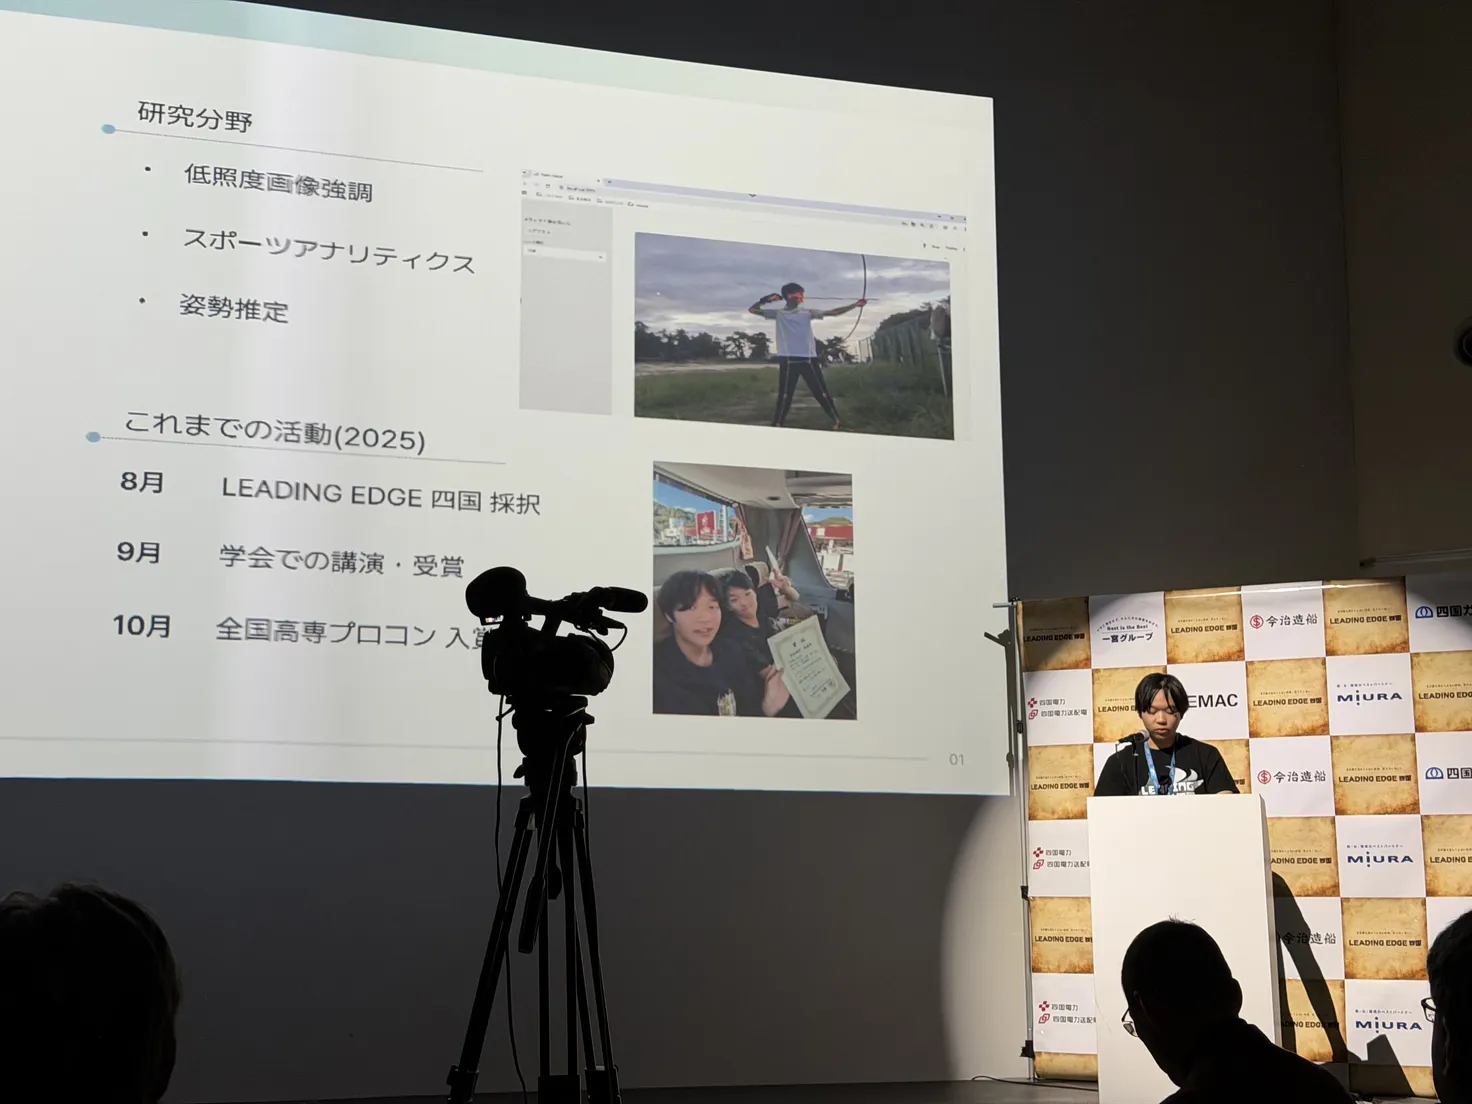
2025年8月、経済産業省AKATSUKIプロジェクトの一環であるLEADING EDGE 四国に、「夜間環境に特化した360度視覚支援型移動ロボットの開発」というテーマで採択されました。プロジェクト名はNOVA(Nighttime Observer for Visual Assurance)です。
提案
公開審査会で提案したのは地上を走るロボットでした。Raspberry Pi 5、Insta360 Air、PiCar-Xを組み合わせた5万円程度からの検証機で、制御・画像処理・通知の3つのPythonモジュールで動かす構成でした。夜間点検用の超高感度カメラや赤外線カメラは数十万円からで、ソフトウェアで置き換えたいというのが出発点でした。
方針転換
夏の国内合宿で計画を大きく変え、想定現場を建設現場から災害現場へ、ロボットを地上駆動ロボットから空中を自由に移動できるドローンへ切り替えました。10月には2日間の講習を経て、二等無人航空機操縦士の実地試験に合格しました。
低照度画像強調は、深層学習ベースの手法に代えて、Retinex理論に基づく独自手法FSSR、続いてXCR(eXponential-Cos Retinex)を提案し、いずれも2025年11月にJxivでプレプリントとして公開しました。静止画5枚の評価でXCRはPSNR 14.77dB(MSR 5.69dB、LIME系5.06dB)と最高のSSIMを記録し、1920×1080の動画1000フレームではSnapdragon XのCPUのみで平均15.32FPSで動作しました。中間報告会ではSSIMと処理速度を報告しました。
シンガポール研修
2025年11月の海外研修では、初めての飛行機で初めて海外へ行き、NUS、BLOCK71、IPI Singaporeで英語でNOVAを発表しました。セキュリティ研究者がアプリよりも数式に関心を示し、画像処理以外への展開や、論文の先に何をするのかを問いかけてくれました。英語で話せなかった悔しさも残りました。
最終報告会
残り1か月で、処理速度では劣るものの可用性の高いAndroidタブレットアプリに成果物を切り替えました。USBカメラ映像にXCRをリアルタイム適用し、スクリーンショット・録画・保存ができるアプリを、暗所で手のキーポイントを検出するデモとともに2026年1月31日の最終報告会で発表しました。のちにXCRで見つかった不安定さがSD-Retinexを生み、Beaconへとつながっています。
写真
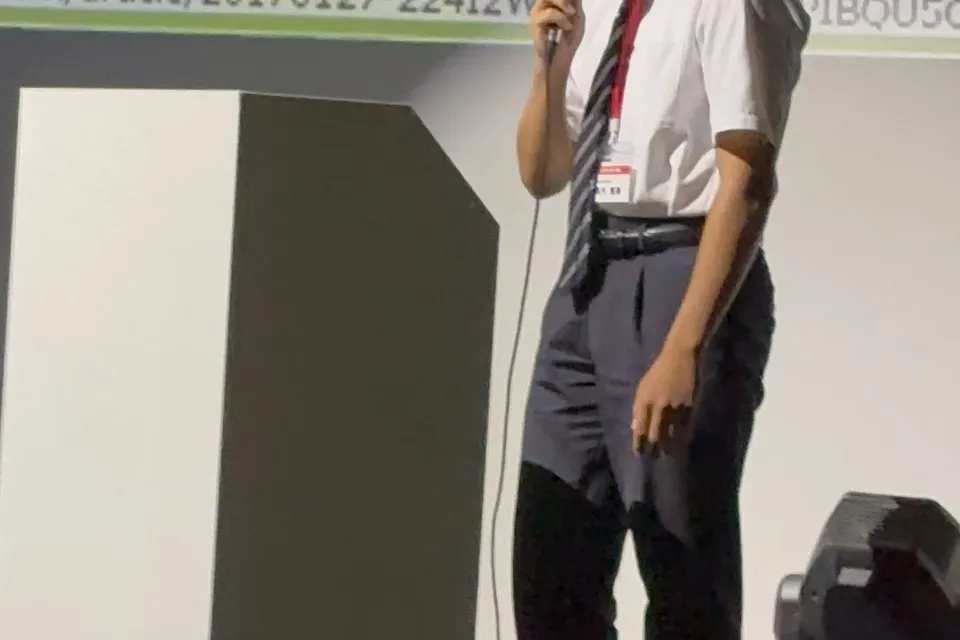
公開審査会での最初のNOVA提案。夜間点検向けの地上ロボットとして発表 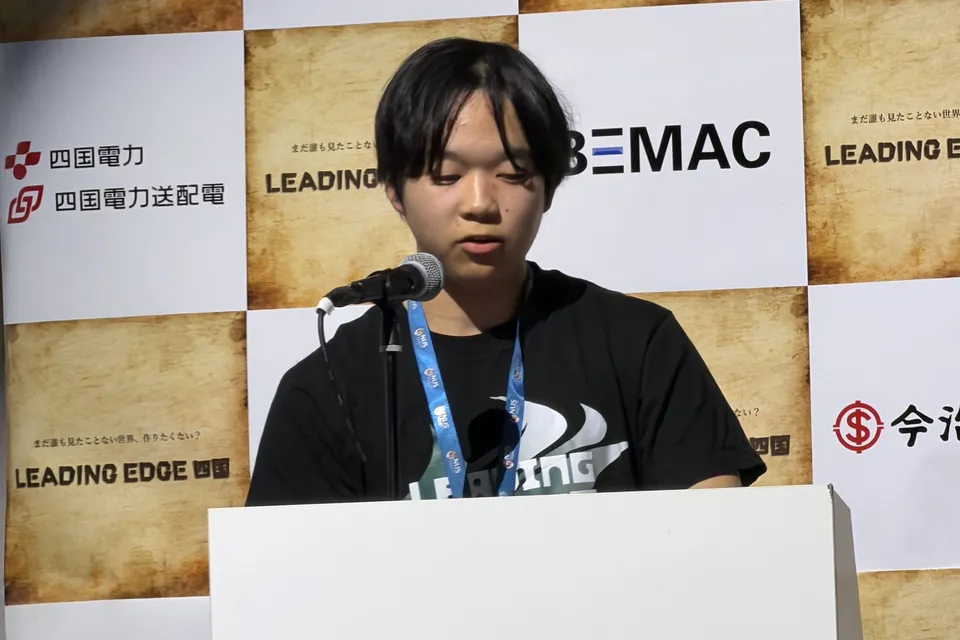
LEADING EDGE 四国の演台にて 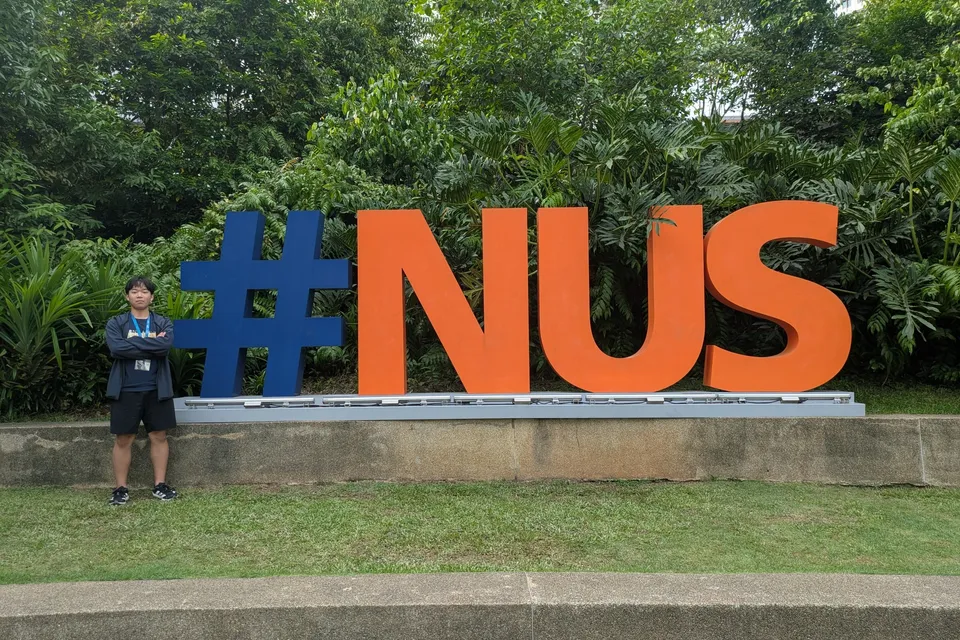
2025年11月、シンガポール研修。NUSのサインの前で 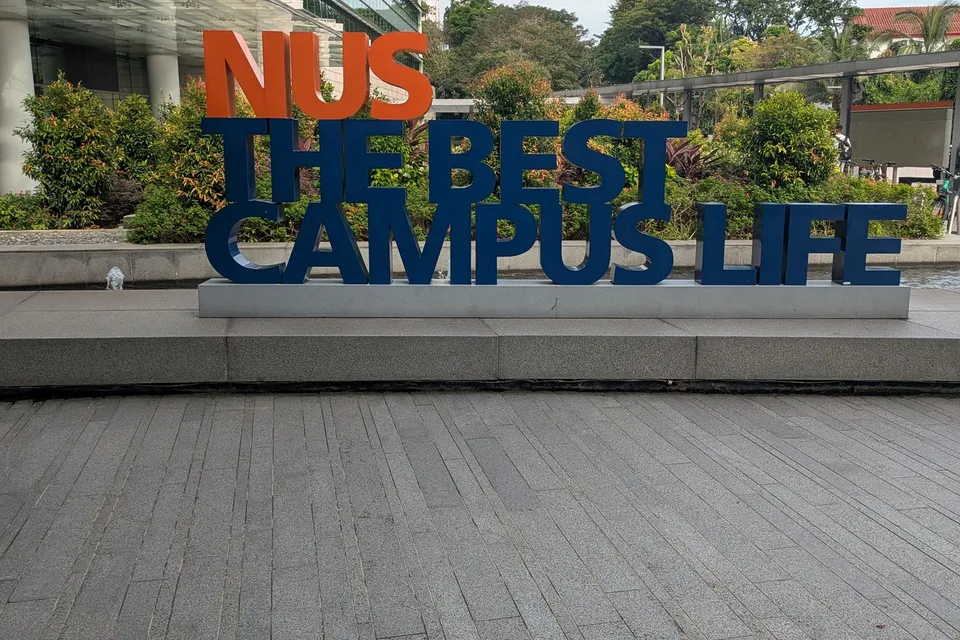
NUSキャンパス(2025年11月) 
シンガポール・マリーナベイ(2025年11月)
基盤となる研究
複素指数カーネルに基づく高速・構造保持型 Retinex手法 XCRの提案
複素指数関数から導いた中心にピークを持たないカーネルで照明を推定し、CPUのみで1080p動画を15FPSで処理しつつ高いSSIMを保つRetinex手法