SD-Retinex: A Stable Retinex Method for Low-Light Image Enhancement Designed Around the Sigmoid Derivative
シグモイド導関数を実軸上に移した学習不要のRetinex手法で、LOL eval15でPSNR 16.47dB、600×400・CPU1スレッドで約54FPS
低照度画像強調の主流はGPU上の深層学習ですが、私が対象にしたい夜間の工場や災害現場では使えるのはCPUだけで、映像の持ち出しも制限されがちです。SD-Retinexはそのための学習不要で決定論的な手法で、先行手法XCRの不安定さの原因究明から生まれました。
Retinex理論とXCRの不安定さ
Retinex理論(LandとMcCann、1971年)は画像を反射率と照明の積と捉え、照明を推定して取り除くことで、ノイズを増幅せずに暗い場面を明るくします。XCRはガウシアンぼかしを複素指数関数由来の分離可能カーネルに置き換えて高速化しましたが、傾きや半径を少し変えると出力が崩れました。
原因はコードではなく数式にありました。XCRのカーネルはシグモイド関数の導関数を虚軸上でサンプリングしたものと一致し、ロジスティック関数の極はすべてその虚軸上にあります。そのため半径Nが20以上で主ローブがu=±6からu=±19へ飛び、a=π/6ではゼロ除算が起こります。さらに、論文が解析したXCRの実装は反射率ゲインを[0.5, 1.5]にクリップするため、深い影は最大1.5倍しか持ち上がりません。
手法
SD-Retinexはシグモイド導関数という原理を保ったまま、極のない実軸上に移します。照明推定カーネルはσ′(au)をu∈[−N, N]で正規化したもので、1画素あたりO(N)で計算できます。トーンマップはlog(Y/L^β)に対する有界なシグモイド(Naka–Rushton型の飽和応答)で、黒が0、白が1に写るよう再正規化するためハードクリップが不要で、局所ゲインは再びk·σ′です。全パラメータは事前固定で、テストデータで調整していません。
結果
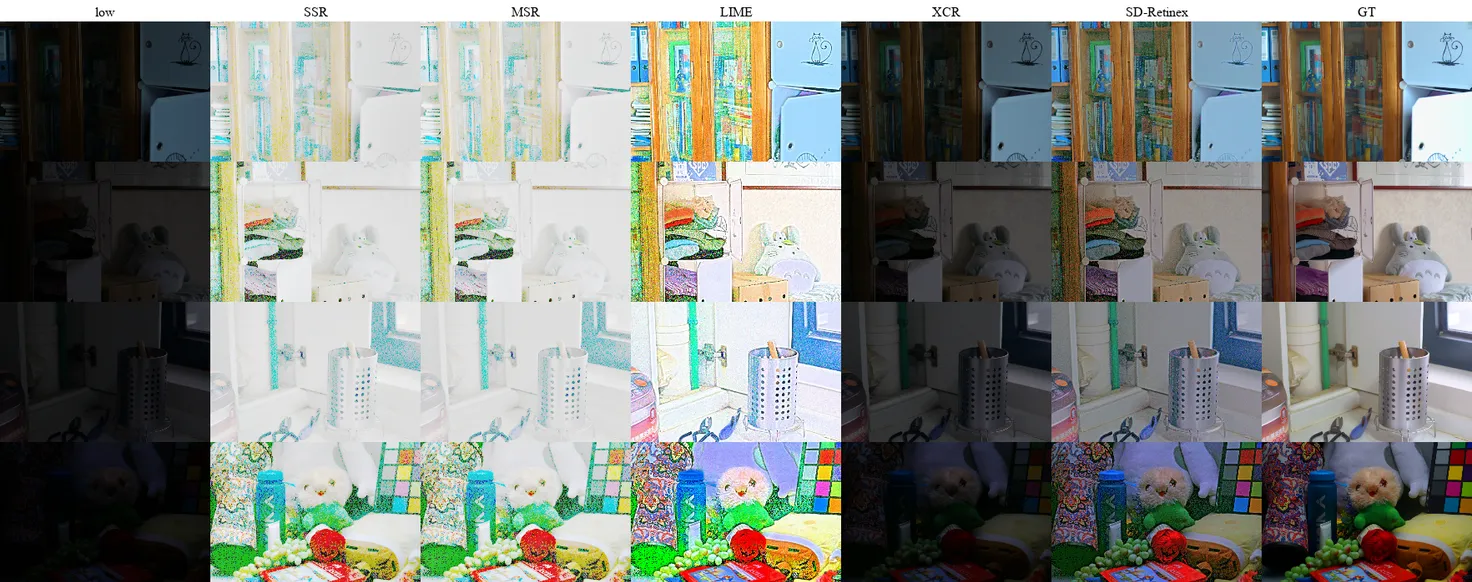
LOL eval15でのPSNRは16.47dBで、XCRの9.83dB、SSR・MSR・LIMEの8.72〜8.99dBを上回りました。色差ΔE00は15.90で、他の古典手法は30.9以上です。CPU1スレッドで600×400画像あたり18.41ms(約54FPS)と、XCR・LIME・SSR・MSRのいずれよりも高速です。学習なしでゼロ参照型深層手法のZero-DCE(14.80dB)とSCI(14.78dB)も上回りましたが、ペア学習済みのURetinex-Net(19.84dB)とRetinexformer(25.15dB)はなお上で、約9dBの差がGPUとペア学習の代価です。
アブレーションでは有界トーンマップが支配的で、XCRのクリップに戻すとPSNRは8.78dBに落ちます。実軸カーネルはスケールを揃えたガウシアンと0.1dB以内の差で、採用理由は主ローブがどのNでもu=0に留まる安定性です。
その後
SD-Retinexは、2026年6月のTongaliビジネスプランコンテスト2026で発表した暗所向け完全オフライン点検AI「Beacon」の前段です。コード、評価ハーネス、これらの数値の元になった画像ごとの指標表はGitHubとZenodoで公開しています。
関連する業績
SD-Retinex: A Stable Retinex Method for Low-Light Image Enhancement Designed Around the Sigmoid Derivative
Zenodoプレプリント
BibTeX
@misc{okugawa2026sdretinex,
  author       = {Okugawa, Toma},
  title        = {{SD-Retinex}: A Stable Retinex Method for Low-Light Image Enhancement Designed Around the Sigmoid Derivative},
  howpublished = {Zenodo},
  year         = {2026},
  month        = jun,
  doi          = {10.5281/zenodo.20945211},
  url          = {https://doi.org/10.5281/zenodo.20945211}
}
この研究をもとにした取り組み
Beacon
工場やプラント内部の暗所を点検する完全閉域網型エッジAIシステムで、Tongaliビジネスプランコンテスト2026で4賞を受賞